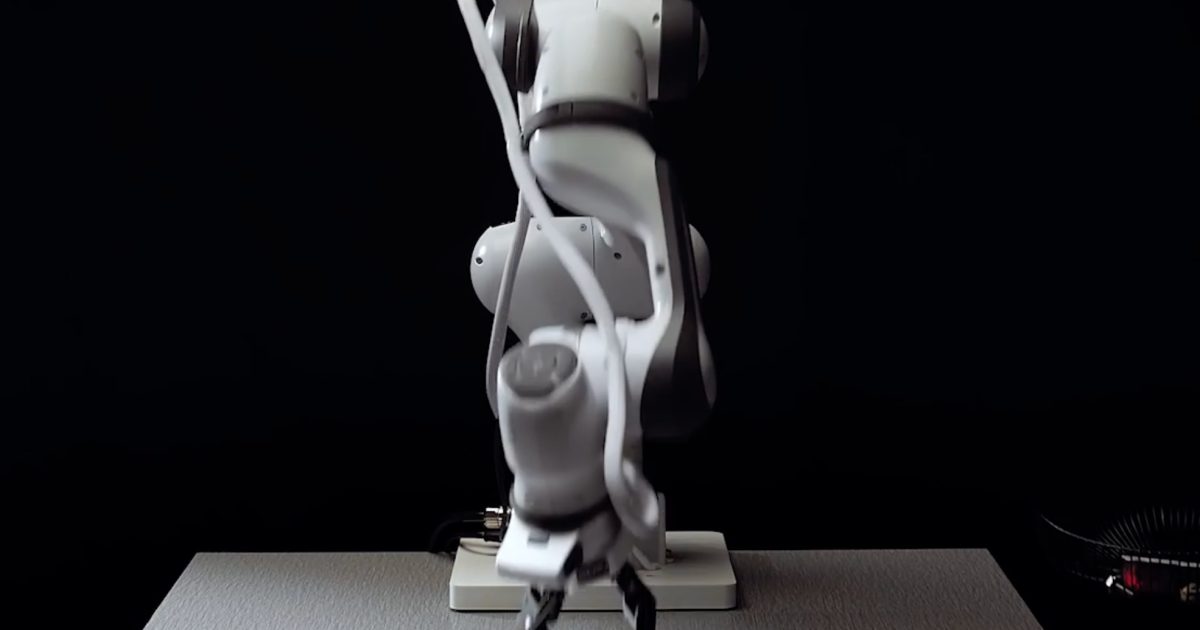
A pesar de los miles de millones que han fluido hacia el sector de la robótica en los últimos años, y a pesar de los millones de horas de vídeo que han alimentado los modelos de aprendizaje profundo, una habilidad aparentemente sencilla seguía desconcertando a las máquinas: sujetar un objeto de forma fiable sin dejarlo caer ni aplastarlo. Precisamente este obstáculo es el que parece haber empezado a superar una startup llamada Eka Robotics, y de un modo que ha llevado a investigadores veteranos del campo a expresar públicamente su asombro.
Una ronda de financiación enorme para una empresa en sus inicios
La compañía ha anunciado el cierre de una ronda de financiación de Serie A por valor de 150 millones de dólares, lo que eleva su valoración a 1.450 millones de dólares tras la inversión. La ronda fue liderada por los fondos a16z y F-Prime. La empresa fue fundada por Pulkit Agrawal, profesor del Instituto Tecnológico de Massachusetts, y Tomás Lozano-Hornueva (Thomas Harnuya), antiguo investigador de Google DeepMind. Ambos se conocieron durante sus estudios de posgrado en la Universidad de California en Berkeley y se consideran nombres destacados en el ámbito del aprendizaje por refuerzo aplicado al control robótico.
Raghu Raghuram, socio general de a16z y colíder de la ronda, afirma que el rendimiento del sistema ya ha superado la capacidad humana en determinadas tareas, y prevé que esta ventaja se extienda a otras tareas de manipulación precisa en los próximos meses.
¿Qué distingue a esta propuesta técnica?
En una época en la que abundan las demostraciones promocionales de robots, los resultados de Eka han captado la atención de académicos que no son conocidos por exagerar. Chris Hauser, profesor de la Universidad de Illinois Urbana-Champaign, describió lo que vio como algo cualitativamente distinto de lo que ha observado recientemente, señalando la capacidad del robot para manipular un gran número de objetos diferentes sin necesidad de reentrenamiento, así como un comportamiento «humano» algo inquietante: vuelve a intentarlo una y otra vez si falla en el primer intento.
Las cifras ilustran la diferencia:
- Recogida de unos 1.500 objetos por hora con un peso de hasta un kilogramo, frente a unos 600 objetos de un operario humano.
- Una tasa de éxito superior al 95 % en el agarre fiable, según la empresa.
- Una velocidad de movimiento tan alta que el brazo es capaz de dañarse a sí mismo, lo que indica una gran confianza en la estabilidad del algoritmo.
Un investigador de uno de los laboratorios más avanzados, que habló con la condición de permanecer anónimo, comparó la experiencia con el momento en que los robots lograron caminar de forma equilibrada hace años. Contó que le ofreció al robot una frambuesa —el elemento de prueba favorito de su laboratorio— y que la sujetó sin aplastarla; después describió cómo el pesado brazo se acercó a su cuerpo y desaceleró en el momento justo antes de tocarlo con suavidad.
De «visión-lenguaje-acción» a «visión-fuerza-acción»
La clave de la diferencia reside en la arquitectura del modelo base. La mayoría de los modelos generativos para robótica actuales pertenecen a la categoría de «visión, lenguaje y acción», es decir, aprenden la relación entre las instrucciones lingüísticas, las entradas visuales y las acciones. Eka, en cambio, está construyendo un modelo del tipo «visión, fuerza y acción», centrado en la relación entre las instrucciones y las entradas de fuerza y movimiento.
Agrawal explica la lógica señalando que la visión no es el medio principal para resolver el «problema del último milímetro»: te indica aproximadamente dónde está el objeto y cuál es su orientación, pero el acto real de agarrar y palpar se produce a través de las fuerzas. Esto da cierta validez al argumento de los críticos —como Rodney Brooks—, que advirtieron de que los modelos robóticos tropezarían mientras no representaran el tacto y la fuerza.
Una mano distinta y simulación a gran escala
Para lograrlo, la empresa ha diseñado una mano robótica más flexible que las pinzas tradicionales y equipada con un mayor número de sensores de fuerza, de modo que reacciona al contacto en tiempo real. La compañía se muestra reservada sobre los detalles de implementación por razones competitivas, pero la esencia se basa en un simulador físico que modela las múltiples fuerzas a las que se enfrenta el robot durante el agarre, y que después se utiliza para construir un entorno de aprendizaje por refuerzo capaz de ejecutarse a una escala enorme. Eka afirma que puede generar miles de horas de «experiencia robótica» en cuestión de minutos.
La apuesta fundamental aquí es prescindir de una fuerte dependencia de los datos de demostraciones humanas recopilados por operadores o trabajadores temporales. Y como señala Hauser, el aprendizaje por refuerzo permite al robot superar la calidad de cualquier demostración humana que se le haya presentado, en lugar de quedar prisionero de los límites de sus datos de entrenamiento.
Cerrar la brecha entre generalidad y rendimiento
Agrawal describe lo que hace su empresa como un puente sobre la «brecha entre generalidad y rendimiento» que aqueja a la robótica moderna. Los modelos más generalizables de hoy pueden intentar muchas tareas, pero no son buenos en ninguna de ellas, mientras que los modelos especializados en una única tarea quizá no lleguen a sustentar un caso comercial convincente.
La visión de futuro que plantea Eka es una división del trabajo: un gran modelo general que se encargue de la planificación y la toma de decisiones —como saber que los platos se colocan en el armario después del lavavajillas— y un modelo como el de Eka que se ocupe del aspecto físico, es decir, de levantar realmente el plato sin romperlo. En este sentido, el valor de la empresa no se mide únicamente por la inteligencia de la máquina, sino por su capacidad de tocar el mundo con delicadeza y rapidez al mismo tiempo.
✦ بقلم فريق دروب أيديا
DROPIDEA
Esperamos que este artículo te haya aportado valor real. En DROPIDEA, siempre nos esforzamos por ofrecer contenido de alta calidad que te ayude a crecer y evolucionar en el espacio digital. Síguenos para más artículos y guías útiles.
Etiquetas
Admin
DROPIDEA
Últimos artículos
Otter.ai recauda 320 millones de dólares para desarrollar su herramienta de notas de reuniones
Washington ordena a sus agencias federales eliminar los modelos chinos de DeepSeek
Figma amplía el soporte de MCP pese a las reservas de su fundador sobre el protocolo
Un modelo de inteligencia artificial descifra las señales eléctricas de las plantas